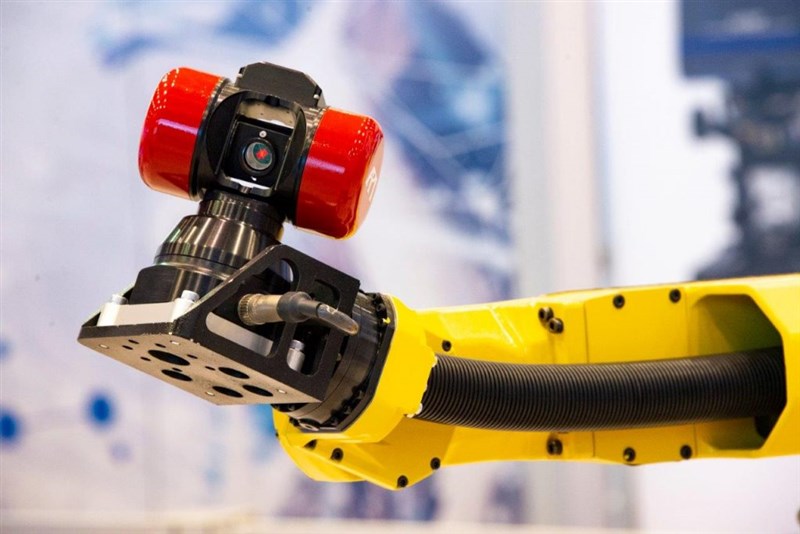
Robot lặp lại tốt nhưng định vị tuyệt đối chưa chính xác. Tìm hiểu RMS của API Metrology: quy trình hiệu chuẩn robot bằng laser tracker, ứng dụng và ví dụ thực tế.
Robot đa trục lặp lại tốt nhưng định vị tuyệt đối chưa chính xác. Tìm hiểu hệ thống tracking 3D M-Track của Scanology: thông số, ứng dụng và xu hướng.
Đo kiểm dầm cầu thép và cấu kiện kích thước lớn bằng API Laser Tracker: nhanh, linh hoạt, tiếp cận được cả vị trí khó đo. V-Proud chia sẻ kinh nghiệm thực tế từ các dự án trong năm.
Robot lặp lại tốt nhưng định vị tuyệt đối chưa chính xác. Tìm hiểu RMS của API Metrology: quy trình hiệu chuẩn robot bằng laser tracker, ứng dụng và ví dụ thực tế.
Phần lớn robot công nghiệp lặp lại rất tốt nhưng định vị tuyệt đối chưa chính xác. Hệ thống RMS của API Metrology đo vị trí thật của đầu robot bằng laser tracker, rồi hiệu chuẩn để robot đi đúng vị trí trên bản vẽ.
Phần lớn robot công nghiệp lặp lại rất tốt nhưng định vị tuyệt đối chưa chính xác. Khi người vận hành dạy điểm bằng tay, khoảng lệch này ít lộ ra vì robot chỉ cần quay lại đúng điểm đã dạy.
Vấn đề xuất hiện khi doanh nghiệp lập trình offline từ mô hình 3D, nhân bản một cell robot sang chuyền khác, hoặc thay một robot đã hỏng. Lúc đó robot không đến đúng vị trí trong bản vẽ, và kỹ thuật viên phải chỉnh tay lại từng điểm.
Cách giải quyết là đo vị trí thật của đầu công cụ bằng thiết bị đo bên ngoài, rồi dùng số đo đó để sửa mô hình của robot. API Metrology làm việc này bằng laser tracker và bộ phần mềm RMS, theo quy trình kiểm tra tại chỗ theo tiêu chuẩn ISO 9283. Bài này giải thích RMS gồm những gì, hiệu chuẩn diễn ra thế nào và kết quả ra sao.
Theo trang giới thiệu của API Metrology, RMS (Robot Measurement Solution) là giải pháp dùng laser tracker để kiểm tra và hiệu chuẩn độ chính xác của robot công nghiệp ngay tại nhà máy, không cần tháo robot ra khỏi cell. Giải pháp có hai phần: đo hiệu năng robot (RPM) và hiệu chuẩn robot (RoboCal), có thêm điều chỉnh lại chương trình đường đi (PPE).
| Thành phần | Vai trò |
|---|---|
| RPM (Robot Performance Measurement) | Đo hiệu năng robot theo ISO 9283 bằng 14 bài test tĩnh và động. Kết quả cho biết độ chính xác, độ lặp lại và mức mòn của khớp, so với thông số của nhà sản xuất robot (OEM). |
| RoboCal (Robot Calibration) | Hiệu chuẩn robot bằng mô hình động học DH và mô hình bù sai số thể tích (VEC). Hiệu chuẩn tối đa 30 thông số robot trong một lần chạy tự động. |
| PPE (Path Plan Enhancement) | Cập nhật chương trình robot đang chạy để robot đi đến các vị trí đã được hiệu chỉnh. |
| Laser tracker RADIAN 6 DoF | Thiết bị đo 6 bậc tự do, đo vị trí và hướng của đầu công cụ. |
| Smart Track Sensor | Cảm biến gắn trên đầu robot, giúp tracker tự động thu dữ liệu X, Y, Z, I, J, K tại từng vị trí. |
Phần mềm RPM tự động điều khiển robot đi qua các vị trí đo rời rạc và thu dữ liệu, và cho phép tùy chỉnh vùng làm việc cần hiệu chuẩn. Thư viện robot hỗ trợ của RMS bao gồm robot của hơn 30 nhà sản xuất. Khách hàng có thể mua riêng module RPM, hoặc mua kèm RoboCal và PPE.
Quy trình đi từ đo, đến tìm nguyên nhân sai số, rồi sửa chương trình robot. Theo mô tả của API Metrology và Industrial Machinery Digest, các bước chính như sau:
Mô hình DH mô tả robot bằng góc khớp và chiều dài các khâu. Khi robot lệch khỏi thông số thiết kế, RoboCal tính ra bộ thông số DH thực tế để thay cho bộ thông số danh định. Đây là hiệu chuẩn động học, khác với việc chỉnh tay từng điểm.
Lợi ích rõ nhất là robot đi đúng vị trí mà bản vẽ và mô phỏng đã tính, nên giảm được việc chỉnh tay chương trình. API nêu các nhóm ứng dụng sau:
Ví dụ từ Cole Technologies (Mỹ). Theo bài case study của API, Cole Tech là nhà tích hợp robot Universal Robots tại Columbus, Indiana, cần đường đi robot chính xác hơn để làm sạch bá (deflashing) các chi tiết ép. API hiệu chuẩn robot ngay tại xưởng bằng laser tracker RADIAN 6 DoF và RMS. RMS lấy 80 điểm đo để tạo bộ thông số DH mới, sửa sai số góc khớp và chiều dài khâu. Toàn bộ việc làm xong trong một lần thiết lập, dưới một ngày.
Kết quả theo bài viết: sai số lớn nhất giảm từ 4 mm xuống dưới 1 mm, và độ chính xác chung của robot tăng 78%.
Lưu ý khi đọc con số "gấp 12 lần". API công bố độ chính xác định vị có thể cải thiện tối đa 12 lần trong các thử nghiệm phát triển. Đây là mức tối đa, không phải mức trung bình, và kết quả thực tế phụ thuộc vào dòng robot, vùng làm việc và tình trạng robot lúc đo.
Muốn xem quy trình đo và hiệu chuẩn robot diễn ra thực tế, mời bạn xem video bên dưới.
Robot lặp lại tốt không đảm bảo robot đi đúng vị trí trên bản vẽ. RMS của API đo vị trí thật của đầu robot bằng laser tracker, kiểm tra theo ISO 9283 bằng 14 bài test, hiệu chuẩn tối đa 30 thông số rồi cập nhật chương trình robot. Với các nhà máy lập trình offline, nhân bản cell hoặc thay robot, đây là cách đo được mức sai số của robot thay vì chỉnh tay từng điểm.
Nếu doanh nghiệp của bạn đang dùng robot cho gia công, hàn, mài hoặc lắp ráp và muốn biết robot đang lệch bao nhiêu, hãy liên hệ Dũng: 0962 996 247 để được tư vấn.

(84) 896 555 247
 Tiếng Việt
 English