Robot đa trục lặp lại tốt nhưng định vị tuyệt đối chưa chính xác. Tìm hiểu hệ thống tracking 3D M-Track của Scanology: thông số, ứng dụng và xu hướng.
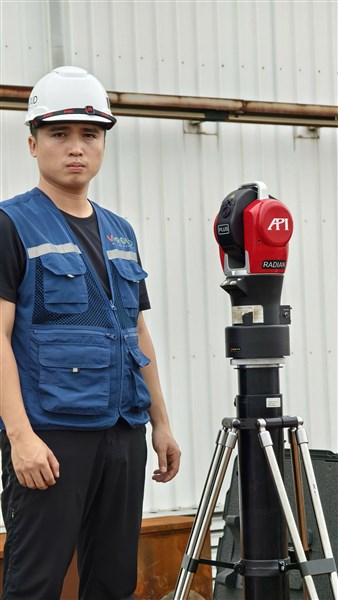
Đo kiểm dầm cầu thép và cấu kiện kích thước lớn bằng API Laser Tracker: nhanh, linh hoạt, tiếp cận được cả vị trí khó đo. V-Proud chia sẻ kinh nghiệm thực tế từ các dự án trong năm.
Khi nhắc đến độ chính xác tuyệt đối trong quang học và đo lường công nghiệp, cái tên đầu tiên xuất hiện trong tâm trí các kỹ sư và nhà khoa học trên toàn thế giới chính là ZEISS (Carl Zeiss). Trải qua hơn 175 năm tồn tại và phát triển, từ một xưởng cơ khí chính xác nhỏ bé tại thành phố Jena (Đức) cho đến một tập đoàn công nghệ toàn cầu, ZEISS đã không ngừng định hình lại cách chúng ta nhìn nhận thế giới và kiểm soát chất lượng sản phẩm.
Robot đa trục lặp lại tốt nhưng định vị tuyệt đối chưa chính xác. Tìm hiểu hệ thống tracking 3D M-Track của Scanology: thông số, ứng dụng và xu hướng.
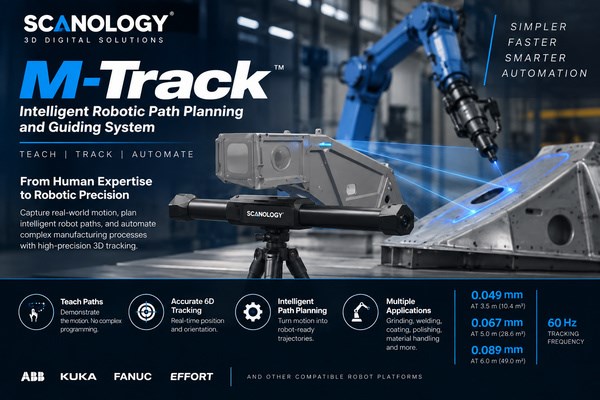
Một robot có thể quay về cùng một điểm hàng nghìn lần mà vẫn lệch so với vị trí trong bản vẽ. Hệ thống tracking 3D M-Track của Scanology đo pose thật của đầu công cụ để thu hẹp khoảng lệch đó.
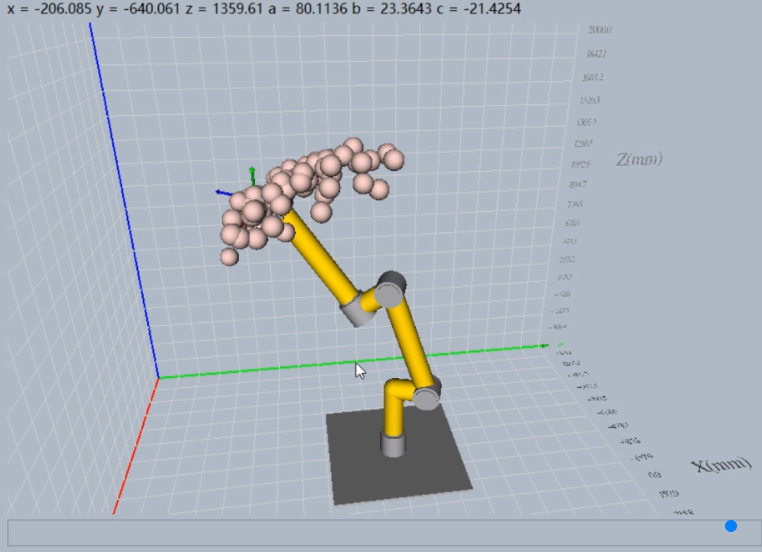
Hãy hình dung một trạm hàn thân xe. Robot được dạy điểm hàn, chạy hàng nghìn chu kỳ và lần nào cũng về đúng một vị trí. Nhưng vị trí đó có trùng với vị trí trong bản vẽ hay không là một câu hỏi khác.
Hai khái niệm này thường bị nhầm lẫn:
Robot công nghiệp thường "lặp lại rất tốt nhưng không chính xác". Khi sản xuất đa mẫu, lô nhỏ và yêu cầu dung sai chặt hơn, khoảng cách giữa hai khái niệm này trở thành bài toán thực tế trên dây chuyền.
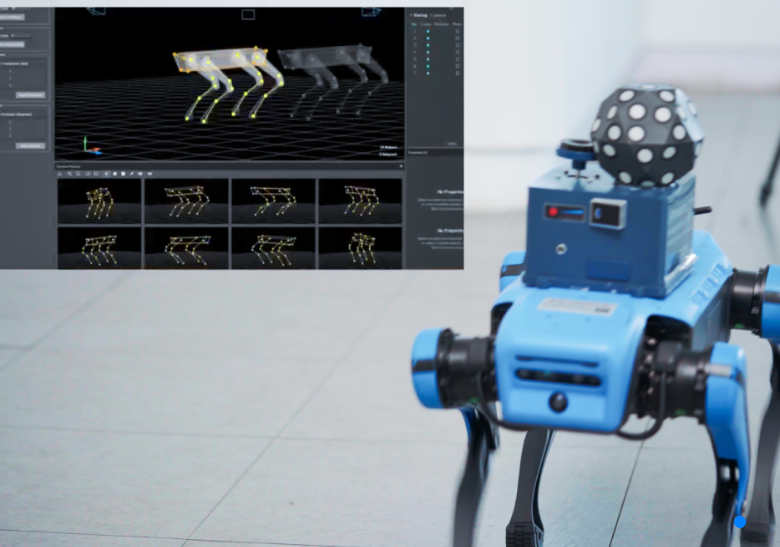
Sai số định vị của robot đa trục không đến từ một nguyên nhân duy nhất mà tích lũy từ nhiều nguồn:
Chính vì robot tự báo vị trí từ mô hình của nó, nên muốn biết vị trí thật, cần một thiết bị đo bên ngoài.
Hiệu chuẩn robot là quá trình xác định lại các tham số trong cấu trúc động học để nâng độ chính xác. Có ba cấp độ:
Trong thực tế, cấp 1 và cấp 2 thường đã đáp ứng nhu cầu. Theo tổng quan chung về hiệu chuẩn robot, hiệu chuẩn động học thường đưa sai số vị trí của robot công nghiệp xuống dưới 1 mm, và độ chính xác của robot 6 trục có thể được cải thiện khoảng 10 lần. Đây là mức tham chiếu cho phương pháp hiệu chuẩn nói chung, không phải kết quả của một thiết bị cụ thể.
Điều kiện để hiệu chuẩn được là có dữ liệu vị trí thực của đầu công tác, nên thiết bị đo chính là mắt xích quyết định.
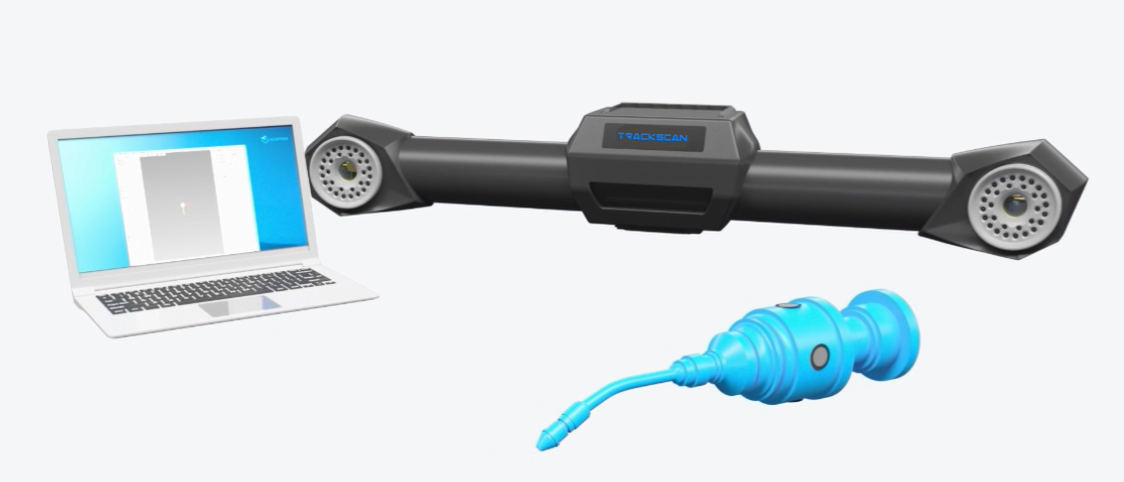
M-Track 3D của SCANOLOGY là hệ thống theo dõi 3D dựa trên công nghệ thị giác lập thể (stereoscopic vision). Hệ thống gồm ba thành phần: hệ thống theo dõi 3D, bộ mô phỏng công cụ (tùy chỉnh, in 3D theo hình dạng công cụ thực) và phần mềm lập kế hoạch đường đi.
Điểm khác với đo toạ độ 3D truyền thống là dữ liệu 6 bậc tự do (6-DOF) được thu theo thời gian thực, cho biết cả vị trí lẫn hướng của đối tượng. Theo Scanology, thuật toán bù động giúp phản hồi độ lệch pose chính xác, kể cả trong môi trường rung hoặc nhiễu.
Độ chính xác theo dải đo
| Khoảng cách theo dõi (m) | Thể tích đo (m³) | Độ chính xác theo dõi (mm) |
|---|---|---|
| 3,5 | 10,4 | 0,049 |
| 5,0 | 28,6 | 0,067 |
| 6,0 | 49,0 | 0,089 |
Theo mô tả của Scanology về hệ thống theo dõi 6D, công nghệ này đang được dùng cho robot công nghiệp ở ba việc chính:
Riêng với M-Track 3D, Scanology nhấn mạnh thêm khả năng lập kế hoạch đường đi cho các tác vụ vận chuyển vật thể, mài, phủ và hàn. Người dùng thao tác bộ mô phỏng công cụ để tạo đường đi, không cần lập trình phức tạp, và có thể lưu lại để tái sử dụng chỉ với vài thao tác.
Nhu cầu đo quỹ đạo robot ngay trong không gian lắp ráp lớn đang được nghiên cứu nghiêm túc. Năm 2025, nhóm nghiên cứu Đại học Nottingham trình bày tại ISPRS Geospatial Week (Dubai) một cách tiếp cận chi phí thấp: gắn một vật mục tiêu thiết kế riêng lên đầu công cụ của robot công nghiệp, dùng nhiều camera độ phân giải cao chụp ảnh, rồi hiệu chuẩn camera và tam giác đạc đa góc nhìn để tính vị trí và hướng ba chiều của vật mục tiêu. Mục tiêu của họ là khắc phục những hạn chế của cách dùng laser tracker truyền thống (Yang và cộng sự, 2025).
Phần tóm tắt của nghiên cứu không nêu số liệu sai số, nên bài viết không so sánh kết quả với M-Track 3D. Điều đáng chú ý là hướng đi: đo pose thật của đầu công cụ bằng theo dõi quang học đang được giới nghiên cứu quan tâm.
Robot đa trục lặp lại tốt, nhưng muốn robot đến đúng vị trí trong bản vẽ thì phải biết vị trí thật của đầu công cụ. M-Track 3D đo pose theo thời gian thực với độ chính xác 0,049 mm ở khoảng cách 3,5 m, phục vụ hiệu chuẩn TCP, định vị robot với đồ gá và bù pose khi hàn, mài, khoan. Với các nhà máy dùng robot cho hàn, mài, khoan hoặc lắp ráp chính xác, đây là hướng đáng cân nhắc.
V-Proud phân phối các giải pháp của Scanology. Nếu doanh nghiệp của bạn đang dùng robot đa trục và cần kiểm tra độ chính xác định vị hoặc hiệu chuẩn nhanh trên dây chuyền, hãy liên hệ Dũng: 0962 996 247 để được tư vấn.

(84) 896 555 247
 Tiếng Việt
 English